Sortieren, Verpacken, Montieren und Nieten, SCARA-Anwendungen, Manipulation und Palettierung. Kundenspezifische Greifer und Integration mit KI-Bildverarbeitung und Fördertechnik.
Leistungsumfang
Unsere Referenzen umfassen Robotermontage und Nieten, SCARA-Roboter zum Schneiden und Einsetzen von Dioden, zwei Manipulatoren an der Linie H1 Philips, Extruder-Beschickung, Vakuumgreifer für DEMAG-CNC und einen vierachsigen Gantry-Manipulator zum Entstapeln von Kisten. Hinzu kommen unser System zum Sortieren und Verpacken von Gurken mit KI-Bildverarbeitung und kundenspezifische Greifer.
Konzeptentwicklung, mechanische und elektrische Konstruktion, Pneumatik, Steuerungssoftware, Fertigung und Funktionsprüfung kundenspezifischer Geräte.
Prozessvisualisierung, Fernüberwachung, Alarme, Datenbanken und Berichte für den Betrieb und die Produktionsplanung.
Vollständige technische Beschreibung auf Serbisch
Referenzen in der Robotik
Überblick über unsere Roboterzellen, Manipulatoren und kundenspezifischen Greifwerkzeuge. Projekte mit Fotos sind mit Galerien verlinkt, weitere Anlagen mit der Referenzliste.
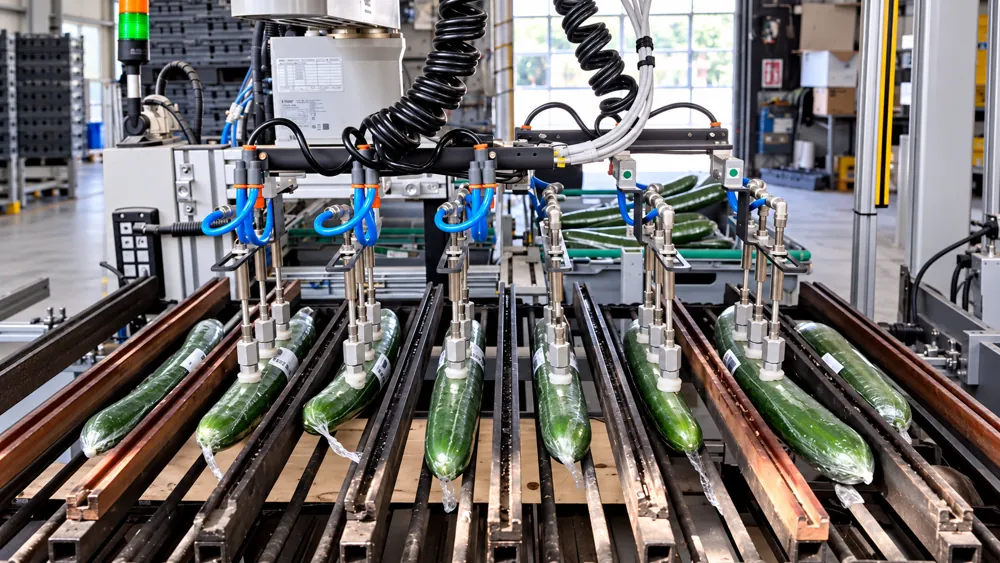
Robotergestütztes Sortieren und Verpacken von Gurken
KI-Bildverarbeitung, Gewichtsmessung und Roboterhandling für das Sortieren in drei Klassen und Verpacken, mit Erfassung von Produktionsdaten.
Projekt ansehen ↗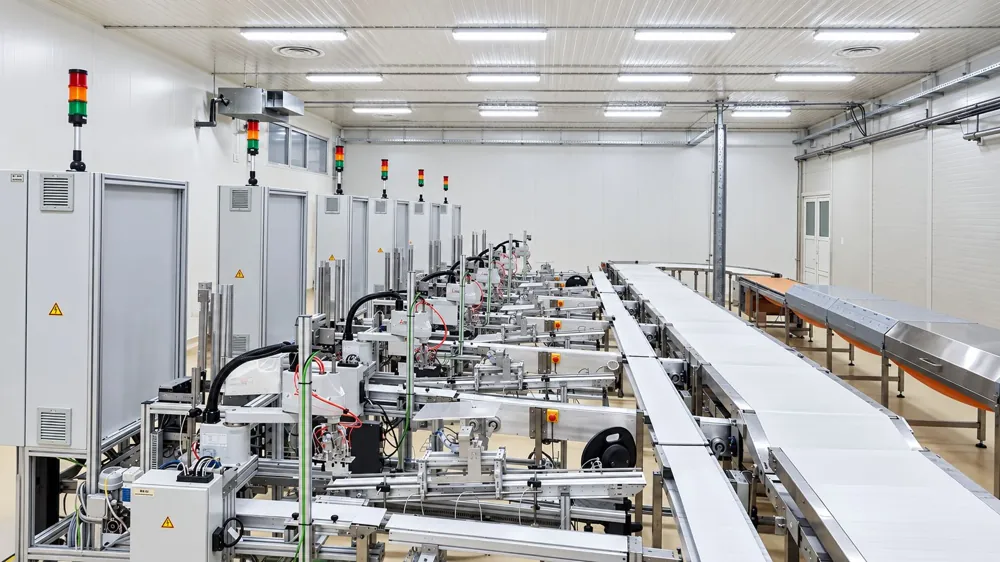
Robotergestütztes Verpacken von Schokoriegeln
Entwicklung und Bau von Roboterzellen zum Verpacken von Schokoriegeln, mit speziellen Greifwerkzeugen und Integration in die Produktionslinie.
Projekt ansehen ↗Depalettierer — Vierachs-Gantry-Manipulator für Kisten
Für Svenska Odlarlaget in Schweden fertigten wir eine Vierachs-Gantry-Maschine zum Entstapeln von Kisten — zur automatischen Trennung von Kisten aus einem Stapel.
Projekt ansehen ↗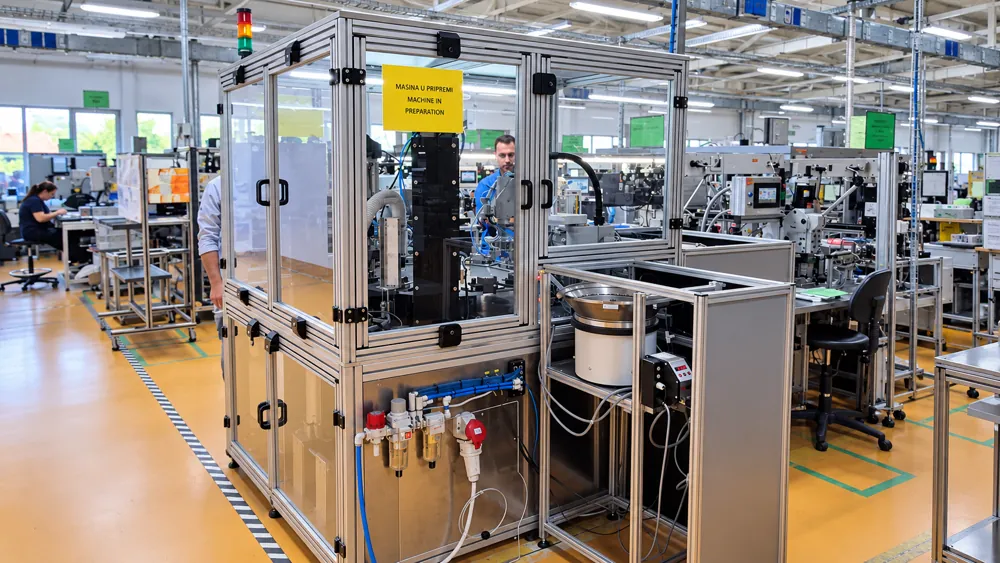
Robotergestützte Montage von Relaiskontakten
Roboterzelle zur Montage und Vernietung von Relaiskontakten. Die Nietkraft wird an jeder Position gemessen und kontrolliert.
Projekt ansehen ↗Manipulatoren zur Beschickung von Extruderpressen
Entwicklung, Lieferung, Installation und Inbetriebnahme von zwei Manipulatoren zur Beschickung von Extruderpressen für die Kunststoffbeschichtung von Rotoren und Statoren von Elektromotoren.
Referenz ansehen ↗SCARA-Zelle zum Schneiden und Einsetzen von Dioden
Lieferung, Installation und Inbetriebnahme eines SCARA-Roboters für zwei verbundene Arbeitsschritte: Schneiden und Einsetzen von Dioden.
Projekt ansehen ↗Zwei Manipulatorarme an der Linie H1 Philips
Entwicklung, Bau, Lieferung, Installation und Inbetriebnahme von zwei Robotern — Manipulatorarmen — an der Produktionslinie H1 Philips.
Referenz ansehen ↗Vakuumgreifer für eine DEMAG-CNC-Maschine
Fertigung, Lieferung, Installation und Inbetriebnahme eines Vakuumgreifers für die Handhabung an einer DEMAG-CNC-Maschine.
Referenz ansehen ↗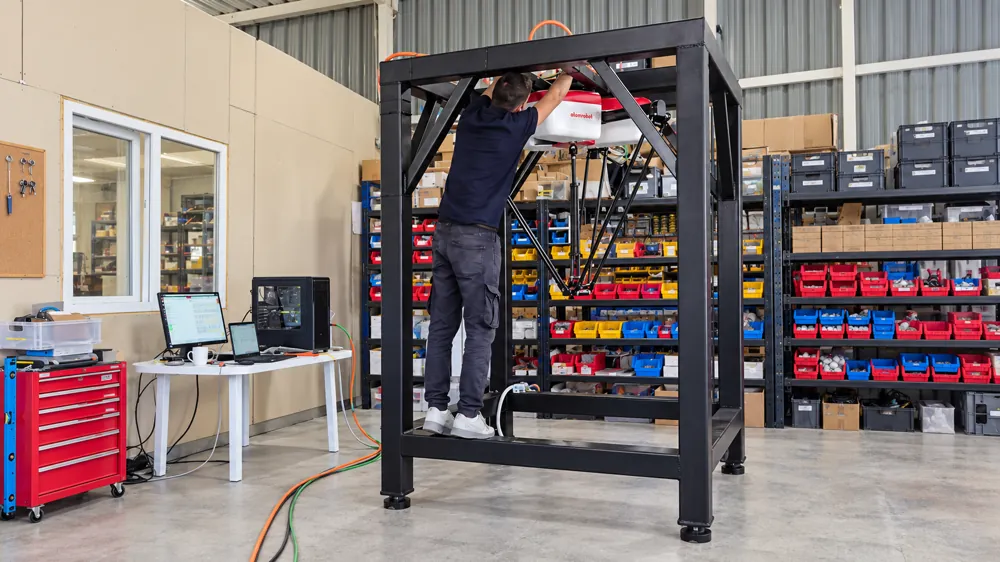
Delta-Roboter zur Erkennung und Sortierung von Abfällen
Eigene Entwicklung einer Roboterzelle zur Erkennung und Sortierung fester Abfälle mit einem Delta-Roboter.
Projekt ansehen ↗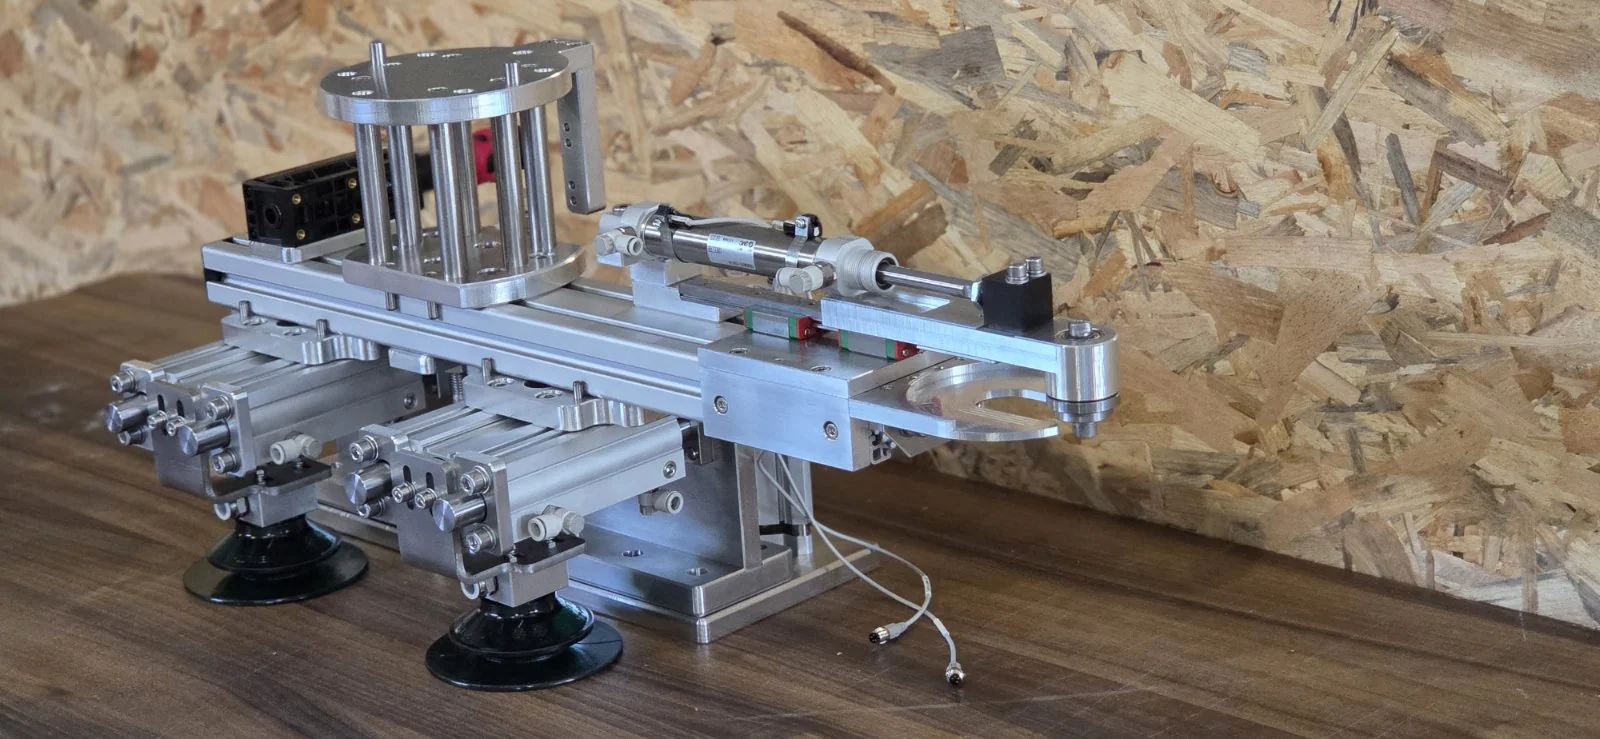
Kundenspezifischer Robotergreifer
Entwicklung und Fertigung eines Greifwerkzeugs mit mechanischen, pneumatischen und Vakuumkomponenten, angepasst an Produkt und Roboteranwendung.
Projekt ansehen ↗