Razvijamo robotske aplikacije koje povezuju mehaniku, upravljanje i mašinski vid. Od izbora robota i projektovanja gripera do programiranja i puštanja u rad, sistem prilagođavamo proizvodu, procesu i potrebnom kapacitetu.
Sortiranje i pakovanje uz AI vision
Povezujemo industrijske kamere, obradu slike, merenje mase i robotsku manipulaciju za prepoznavanje, razvrstavanje i pakovanje proizvoda. Primer je naš sistem za krastavce: sortiranje u tri klase prema dimenzijama i masi, uz izbor parametara, evidenciju serija i izveštaje o proizvodnji.
Manipulacija proizvodima i opsluživanje mašina
Preuzimanje, orijentacija, pozicioniranje i prenos proizvoda između radnih pozicija. Razvijamo rešenja za povezivanje proizvodnih operacija i koordinaciju robota sa mašinama i transporterima, prema zahtevima konkretne aplikacije.
Razvoj namenskih gripera
Projektujemo i izrađujemo gripere prema obliku, masi i osetljivosti proizvoda. Povezujemo mehaničke, pneumatske i vakuumske komponente sa upravljanjem robota i razvijamo prihvat koji odgovara procesu i raspoloživom prostoru.
Paletizacija i depaletizacija
Razvijamo rešenja za slaganje i razlaganje paleta sa gajbama, kutijama i drugim proizvodima. Izbor robota, gripera, radnih visina i rasporeda slaganja usklađujemo sa dimenzijama tereta, potrebnim kapacitetom i transportnim sistemom.
Kompletna integracija robotske ćelije
Projektovanje elektroopreme, izrada upravljačkih ormara, programiranje robota i PLC kontrolera, HMI vizualizacija i koordinacija rada linije. Po potrebi povezujemo vision sisteme, senzore i baze podataka za praćenje proizvodnje. Zaštitnu opremu i bezbednosne funkcije definišemo za konkretnu ćeliju.
Reference u robotici
Pregled naših robotskih ćelija, manipulatora i namenski razvijenih prihvatnih alata. Projekti sa fotografijama vode do galerija, a ostale realizacije do zapisa u referentnoj listi.
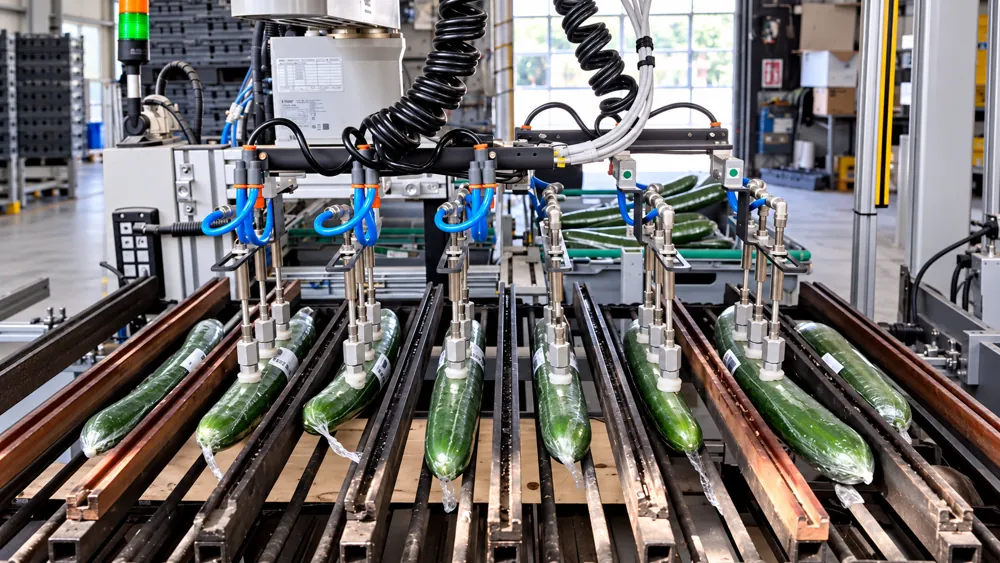
Robotsko sortiranje i pakovanje krastavaca
AI vision, merenje težine i robotska manipulacija za sortiranje u tri klase i pakovanje, uz evidenciju proizvodnih podataka.
Pogledajte projekat ↗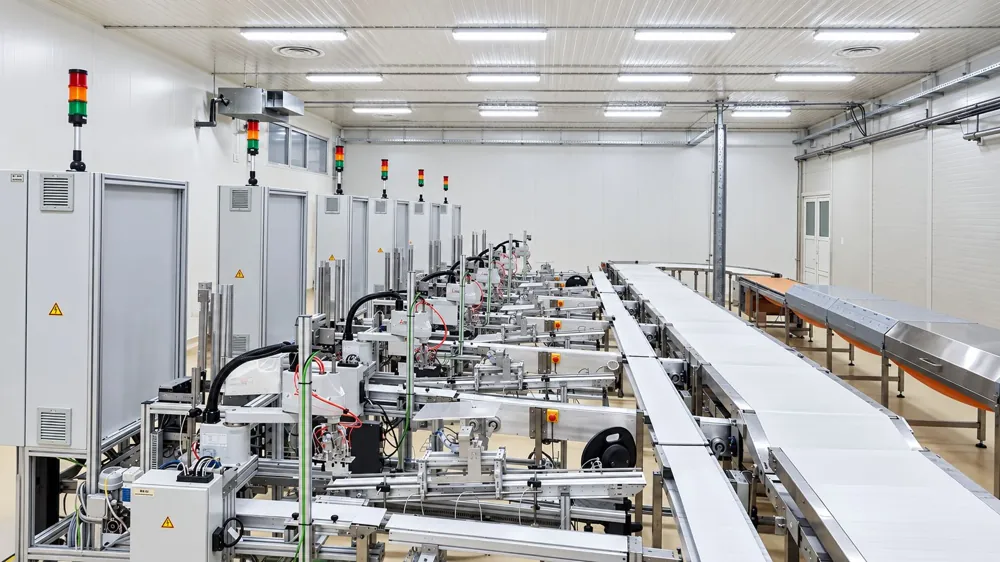
Robotsko pakovanje čokoladica
Projektovanje i izrada robotskih ćelija za pakovanje čokoladica, sa namenskim prihvatnim alatima i povezivanjem sa proizvodnom linijom.
Pogledajte projekat ↗Depaletizer — četvoroosni Gantry manipulator za gajbe
Za Svenska Odlarlaget u Švedskoj izradili smo četvoroosnu Gantry mašinu za destacking gajbi — automatsko razdvajanje gajbi iz složenog niza.
Pogledajte projekat ↗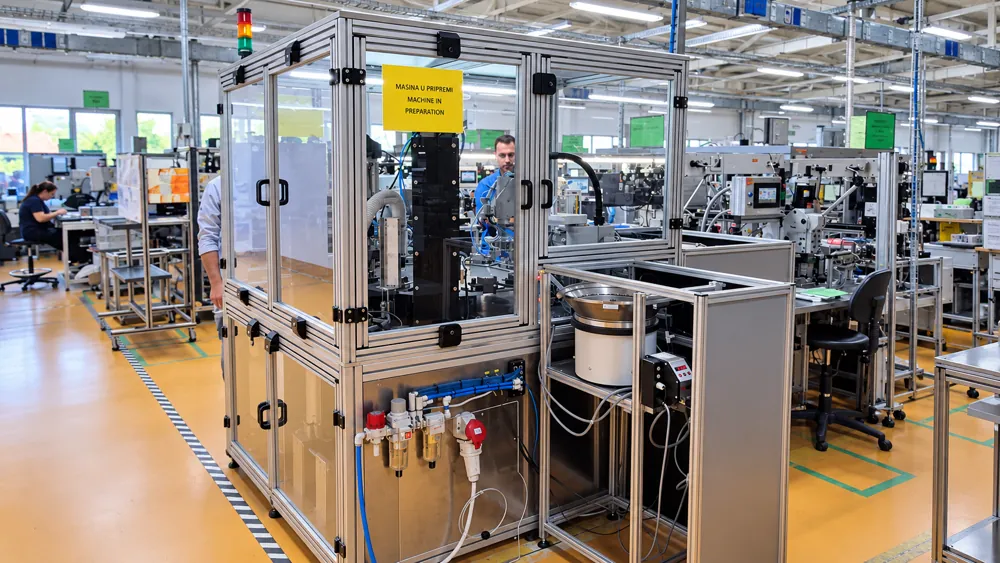
Robotsko sklapanje kontakata releja
Robotska ćelija za sklapanje kontakata releja sa zakivanjem. Sila zakivanja meri se i kontroliše na svakoj poziciji.
Pogledajte projekat ↗Manipulatori za opsluživanje ekstruder presa
Projektovanje, isporuka, montaža i puštanje u rad dva manipulatora za opsluživanje ekstruder presa za plastifikaciju rotora i statora elektromotora.
Pogledajte referencu ↗SCARA ćelija za odsecanje i insertovanje dioda
Isporuka, montaža i puštanje u rad SCARA robota za dve povezane operacije: odsecanje i insertovanje dioda.
Pogledajte projekat ↗Dve manipulatorske ruke na liniji H1 Philips
Projektovanje, izrada, isporuka, montaža i puštanje u rad dva robota — manipulatorske ruke — na proizvodnoj liniji H1 Philips.
Pogledajte referencu ↗Vakuumski griper za CNC mašinu DEMAG
Izrada, isporuka, montaža i puštanje u rad vakuumskog gripera za manipulaciju na CNC mašini DEMAG.
Pogledajte referencu ↗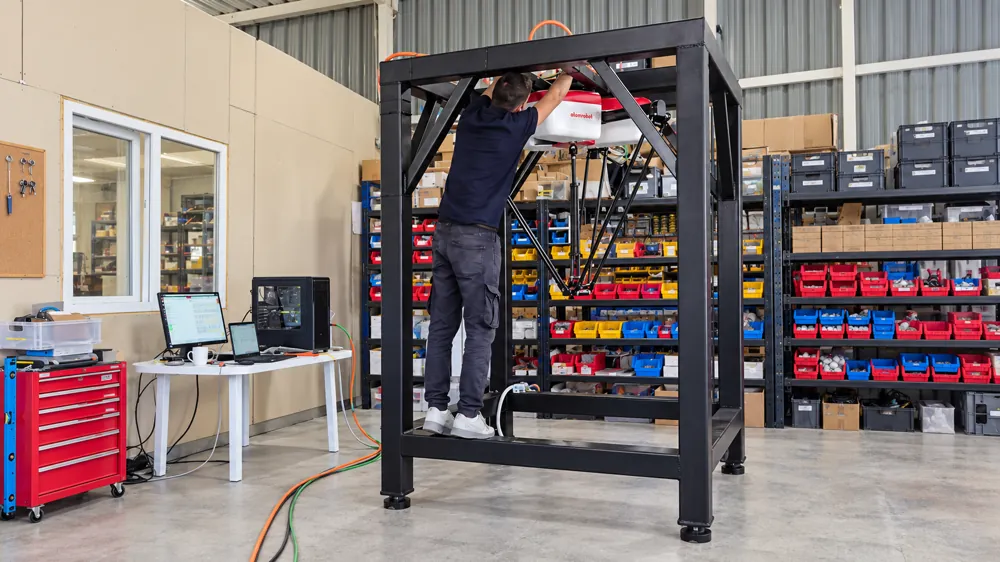
Delta robot za detekciju i sortiranje otpada
Sopstveni razvoj robotske ćelije za detekciju i sortiranje čvrstog otpada primenom delta robota.
Pogledajte projekat ↗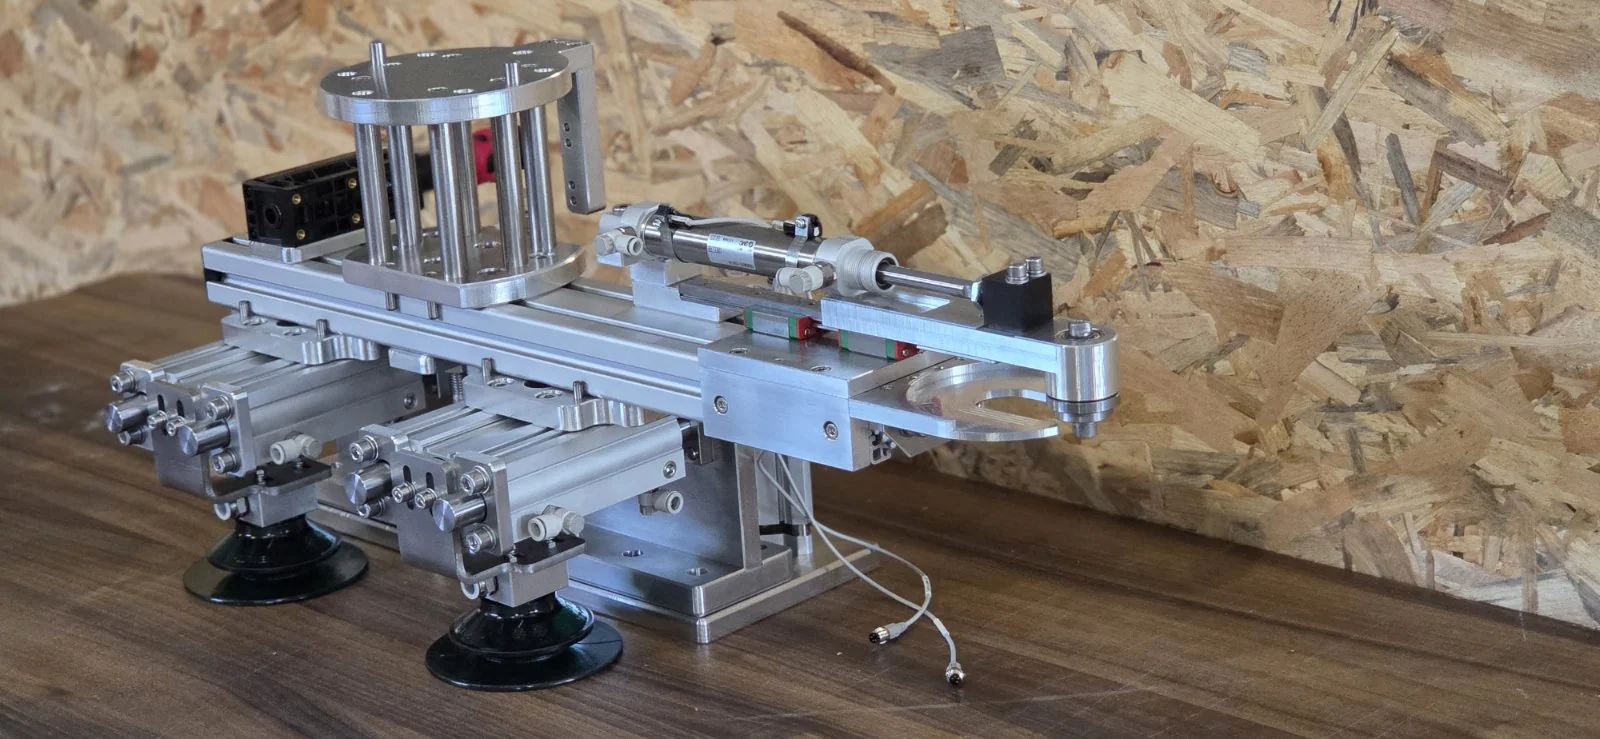
Namenski robotski griper
Projektovanje i izrada prihvatnog alata sa mehaničkim, pneumatskim i vakuumskim komponentama, prilagođenog proizvodu i robotskoj aplikaciji.
Pogledajte projekat ↗Šta nam je potrebno za vaš upit?
Pošaljite opis operacije, dimenzije i masu proizvoda, željeni kapacitet i raspoloživ prostor. Na osnovu toga definišemo koncept ćelije i obim isporuke.