Sortering, packning, montering och nitning, SCARA-applikationer, hantering och palletering. Anpassade gripdon och integration med AI-vision och transportörer.
Omfattning
Våra referenser omfattar robotmontering och nitning, SCARA-robotar för kapning och insättning av dioder, två manipulatorer på linjen H1 Philips, betjäning av extrudrar, vakuumgripdon för DEMAG CNC och en fyraxlig gantry-manipulator för avstapling av lådor. Därtill kommer vårt system för sortering och packning av gurkor med AI-vision och kundanpassade gripdon.
Konceptutveckling, mekanisk konstruktion och elkonstruktion, pneumatik, styrprogramvara, tillverkning och funktionsprovning av kundanpassad utrustning.
Processvisualisering, fjärrövervakning, larm, databaser och rapporter för drift och produktionsplanering.
Fullständig teknisk beskrivning på serbiska
Referenser inom robotik
En översikt över våra robotceller, manipulatorer och specialutvecklade gripdon. Projekt med bilder länkar till gallerier; övriga installationer till referenslistan.
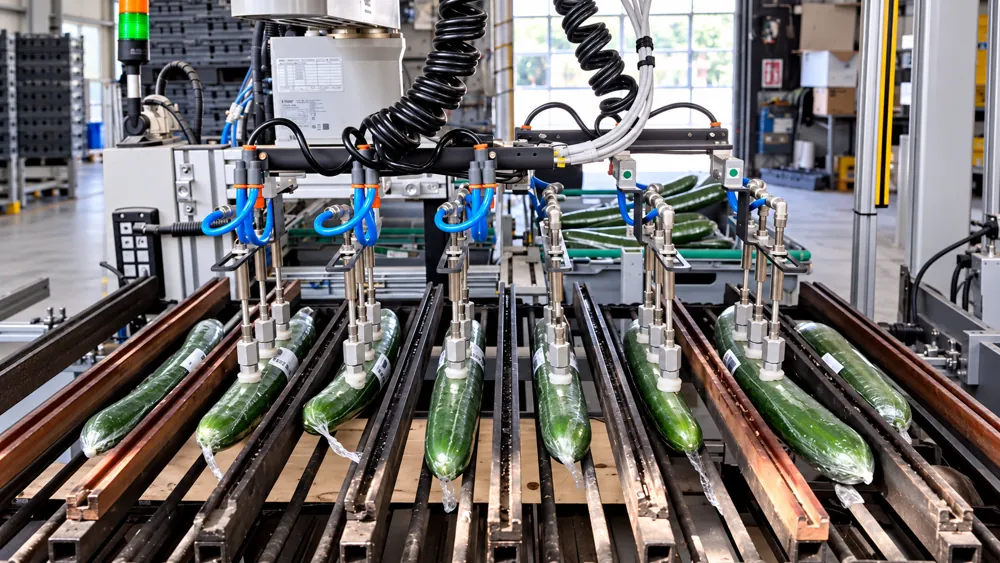
Robotiserad sortering och packning av gurkor
AI-bildanalys, viktmätning och robothantering för sortering i tre klasser och packning, med registrering av produktionsdata.
Visa projekt ↗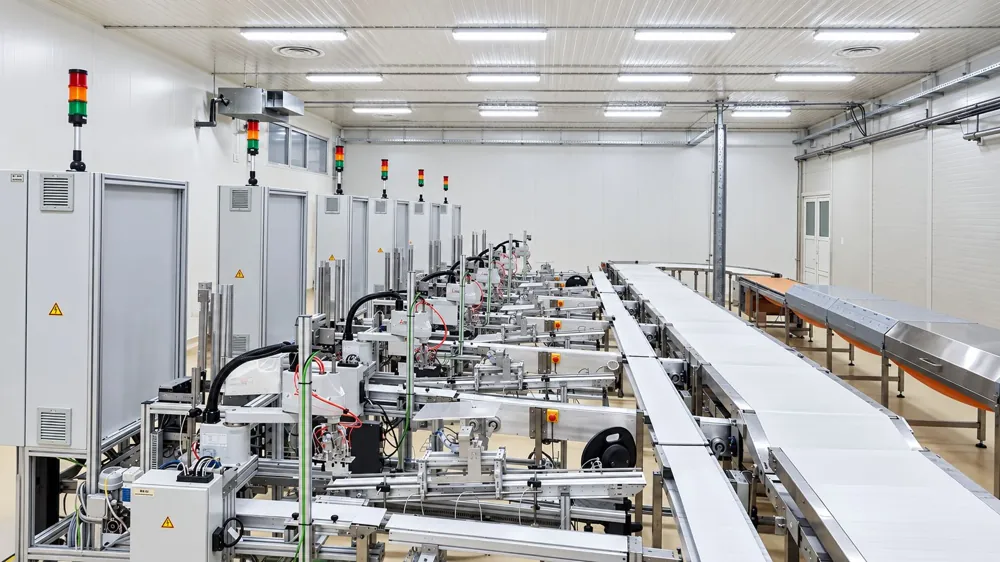
Robotiserad förpackning av chokladkakor
Konstruktion och tillverkning av robotceller för förpackning av chokladkakor, med specialgripdon och integration i produktionslinjen.
Visa projekt ↗Depalleterare — fyraxlig portalmanipulator för backar
För Svenska Odlarlaget i Sverige byggde vi en fyraxlig portalmaskin för avstapling av backar — automatisk separering av backar från en stapel.
Visa projekt ↗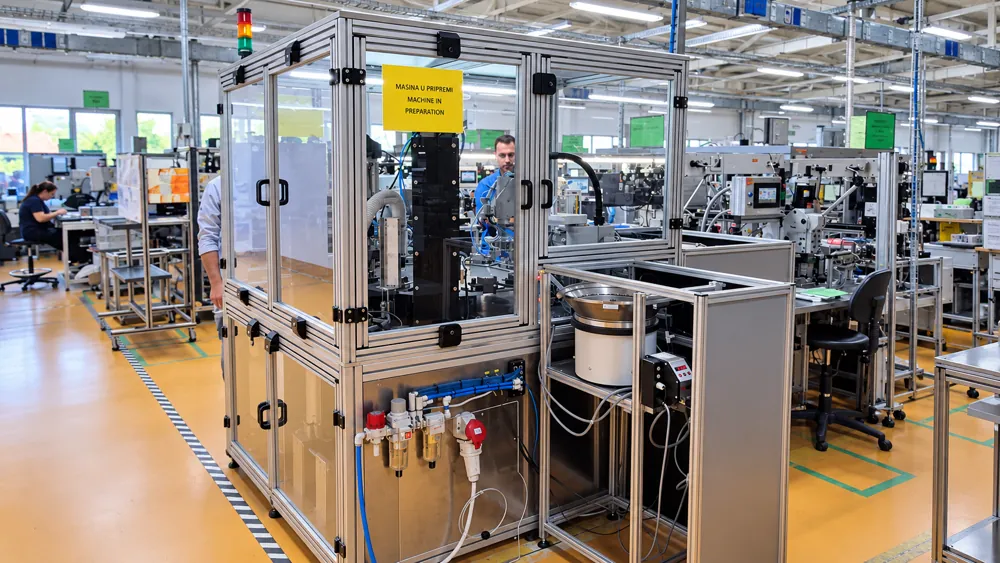
Robotiserad montering av reläkontakter
Robotcell för montering och nitning av reläkontakter. Nitkraften mäts och kontrolleras vid varje position.
Visa projekt ↗Manipulatorer för betjäning av extruderpressar
Konstruktion, leverans, installation och driftsättning av två manipulatorer för extruderpressar för plastbeläggning av rotorer och statorer till elmotorer.
Visa referens ↗SCARA-cell för kapning och insättning av dioder
Leverans, installation och driftsättning av en SCARA-robot för två sammanhängande moment: kapning och insättning av dioder.
Visa projekt ↗Två manipulatorarmar på H1 Philips-linjen
Konstruktion, tillverkning, leverans, installation och driftsättning av två robotar — manipulatorarmar — på produktionslinjen H1 Philips.
Visa referens ↗Vakuumgripdon för en DEMAG CNC-maskin
Tillverkning, leverans, installation och driftsättning av ett vakuumgripdon för hantering på en DEMAG CNC-maskin.
Visa referens ↗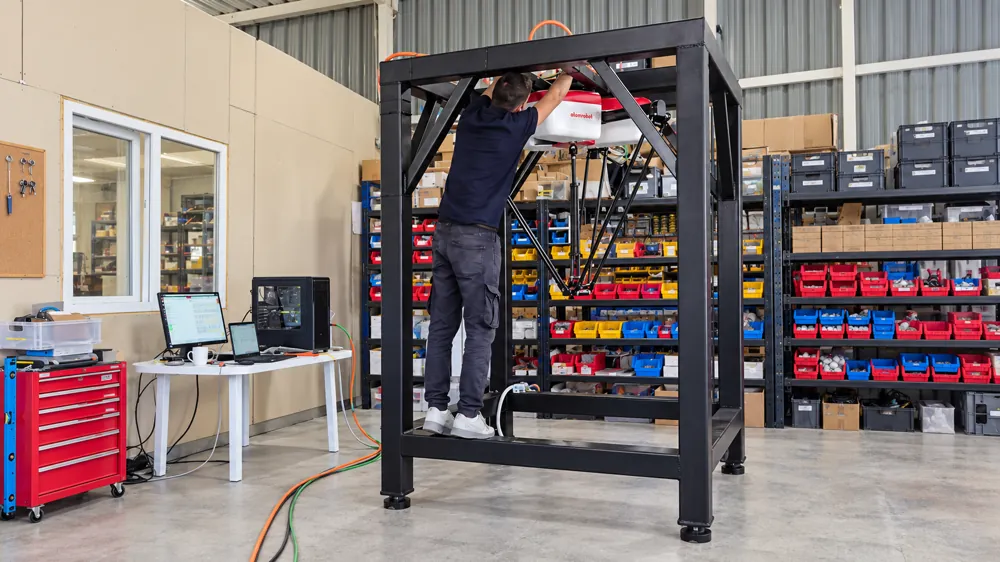
Deltarobot för detektering och sortering av avfall
Egen utveckling av en robotcell för detektering och sortering av fast avfall med en deltarobot.
Visa projekt ↗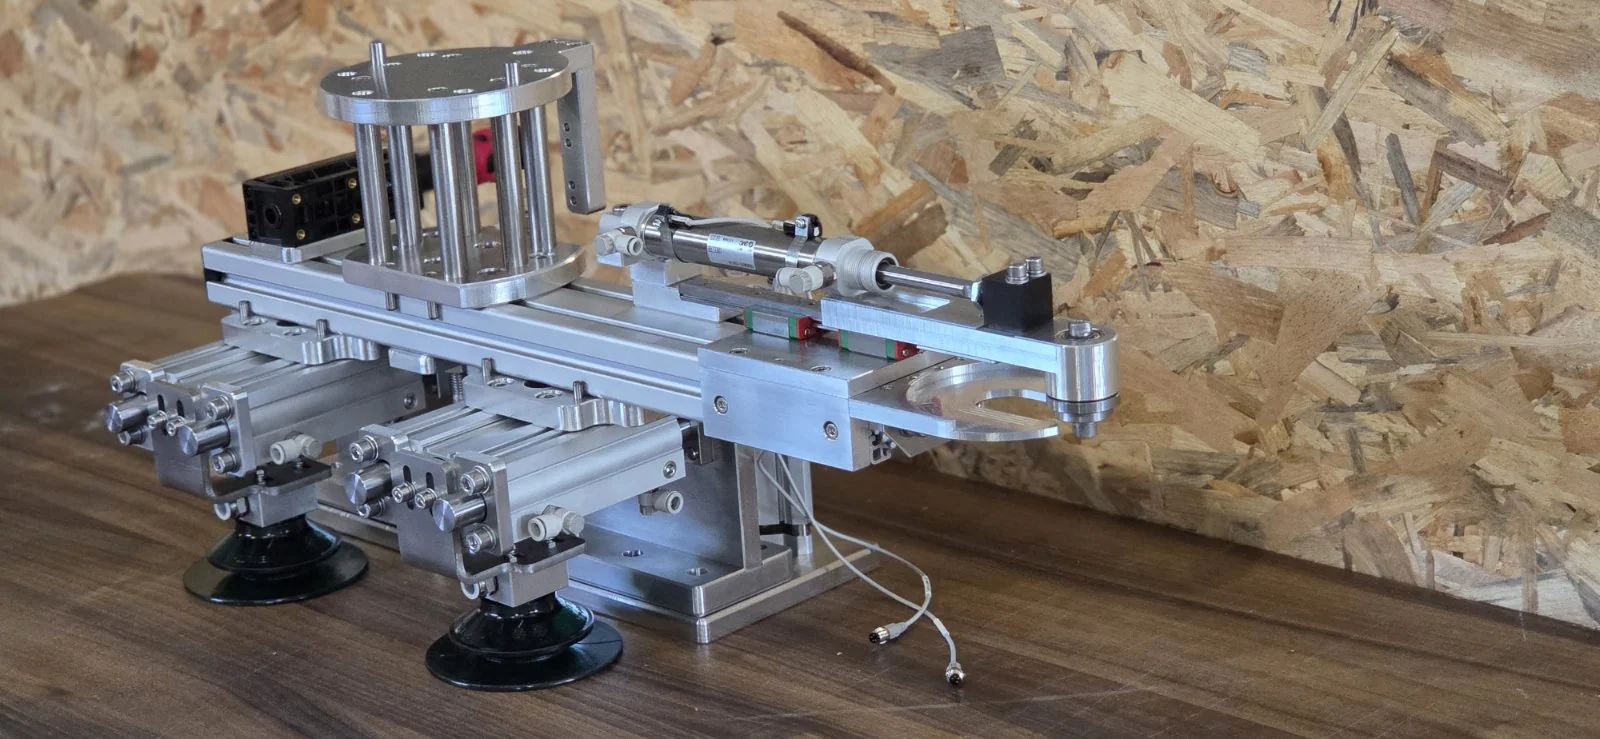
Specialutvecklat robotgripdon
Konstruktion och tillverkning av gripdon med mekaniska, pneumatiska och vakuumkomponenter, anpassat till produkten och robotapplikationen.
Visa projekt ↗